
 迁址公告
 古东管家APP
 关于我们
2026年以来,人形机器人从百台级验证走向万台级交付,业内对关节模组的评价标准早已不再是能不能做出来,而是能否在真实工况下稳定交付。力控标配化、一体化交付、量产一致性是当前被反复提及的三个趋势,但并不意味着产品形态已趋于一致:有的厂商更看重力控深度,有的厂商更倾向于先做宽规格的产品覆盖,有的厂商则押注轻量化与嵌入式力传感,也有厂商追求更高的密度指标。本文从产品测评视角出发,观察市面上六家具有代表性的人形机器人谐波关节模组厂商,梳理其各自的技术路线,并尝试回答:当力控逐渐成为行业标配,哪一种路线更可能获得市场青睐。
绿的谐波(688017):从传动精度向力控精度延伸。
绿的谐波是国内谐波减速器龙头,自研P型齿形使减速器精度可达±10角秒,寿命超2万小时,成本较哈默纳科低40%~55%。在关节模组层面,其路径是将谐波减速器、无框力矩电机、中空高精度绝对值编码器和力矩传感器进行物理级集成,定位精度最高可达2角秒,输出转矩覆盖至1000N·m。
绿的谐波的长板集中在底层传动素质与减速器一致性,其关节模组路线回答的是“如何把减速器精度无损地传递到关节总成”这一问题。2026年其研发项目中已出现力控关节模组和高带宽力控算法,说明它也在从“齿的精度”向“控的精度”延伸。
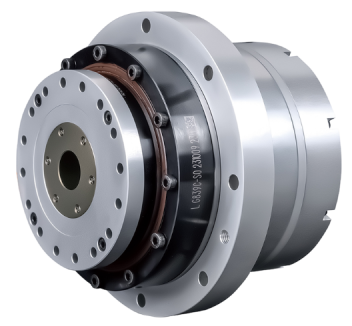
图片来源绿地谐波官网
来福谐波(3952.HK):规格覆盖和防护能力为量产适配铺底,力控持续跟进。
来福谐波是国产谐波减速器市占率第二的厂商,在关节模组上走“全规格覆盖+较高扭矩上限”路线:外径覆盖40至190mm,DC低压系列八款型号额定扭矩3.5~586N·m、峰值扭矩最高1530N·m,减速比51:1~161:1,支持EtherCAT、CANopen等多种总线,58型关节模组峰值扭矩超过2000N·m。工博会上其还展示了IP67水下动态运行能力。
来福的规格矩阵较宽,对应的是整机厂从手指到髋部的多关节适配需求,宽覆盖本身降低了多规格采购的摩擦成本。力控方面,其已推出集成力矩感知的力控关节模组,面向拖拽示教、碰撞检测和力矩控制。
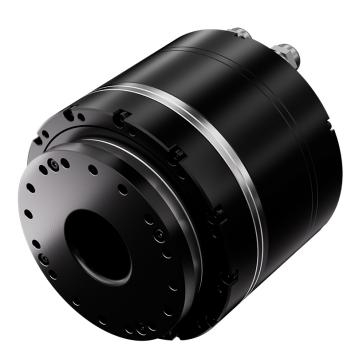
图片来源来福谐波官网
同川科技:轻量化与嵌入式力传感绑定,回应末端关节的复合需求。
同川HarmoCore系列在轻量化上辨识度较高:最小型号TCHL-11M自重仅0.35kg、峰值扭矩25N·m,最大型号TCHL-32H也仅3.3kg、峰值扭矩799N·m,同时将高精度扭矩传感器嵌入式集成在谐波减速器输出端,而非外置方案。这条路线回答的是“末端关节既要轻、又要在增加力感知后不牺牲刚性”的复合问题。对于人形机器人上肢和腕部,轻量化直接影响动态响应和续航,嵌入式力传感则缩短了力控信号链路,这条路线在末端关节逻辑自洽。
昊志机电(300503):零部件自制与机电一体化是底色。
昊志机电在谐波减速器、无框力矩电机、编码器及驱动控制等环节具备自制能力,并推出谐波一体化关节模组,路线强调零部件自制、机电一体化与批量制造一致性。这条路线对应的是整机厂对供应链可控和批量交付稳定性的需求,自制链条在成本、交期和一致性管理上具备潜在优势。
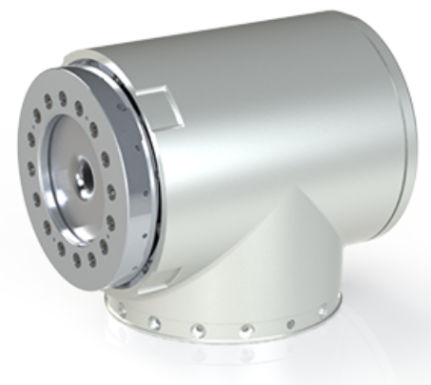
图片来源昊志机电官网
华沿机器人(1021.HK):软硬件一体化全栈自研,从电机到算法形成完整链路。
华沿机器人的人形关节模组走的是软硬件一体化全栈自研路线,无框力矩电机、双磁栅编码器、MEMS力矩传感器等核心硬件为自研,谐波减速器通过采购零部件,基于自有know-how进行自主装配,以此获得更佳的产品整体一致性。能力覆盖从底层硬件到运动控制与力控算法的完整链路,而非依赖外购件拼盘集成,减少外购件之间的匹配损耗,构成其通用化、高度集成、轻量化的优势,算法层面从电机驱动到力控闭环在同一体系内调校,降低整机厂的集成复杂度。参数层面,力控基于≤1kHz闭环采样,力控带宽≥100Hz、力控精度≤0.02N·m;配备双磁栅编码器和力矩传感器,19bit高分辨率编码器提供冗余检测,9种型号覆盖外径40~200mm,可适配颈部、手部、腰部、腿部多处关节。
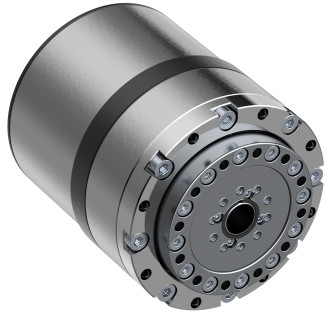
图片来源华沿机器人官网
国华智能:用密度指标回应空间约束,全栈自研控制一致性变量。
国华智能在谐波旋转关节上给出了较有冲击力的指标:标准版重复定位误差±10弧秒,独创齿形带来扭矩提升15%;Pro版在14、17规格上宣称扭矩质量密度提升60%、功率质量密度提升74%,同扭矩下重量轻30%~50%、体积缩至1/2~1/3。国华智能成立于2021年,采用全栈自研自产模式,2025年以来签下多笔千台级关节模组合作协议。这条路线押注的是“在更小空间里塞进更大能力”,用高密度集成回应人形机器人关节空间受限的趋势。全栈自研的潜在优势是一致性变量少、迭代链路短。
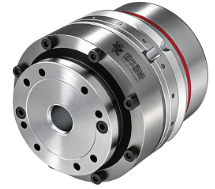
图片来源国华智能官网
结语:各种路线均有侧重,最终答案交给真实应用。
从传动精度、规格覆盖,到轻量化、力控能力和一体化集成,六家厂商选择了不同的技术路径,也体现出关节模组在性能、结构和集成方式上的不同侧重。对于下游人形机器人整机厂来说,选择哪个关节模组往往不仅只看某一项参数,还需要综合考虑力控性能、负载能力、体积重量、成本、后续维护,以及结合机器人的结构设计和实际应用场景等因素。随着人形机器人逐步从实验室走向现实场景落地,关节模组的竞争也将不局限于单项参数的比较,更在于产品能否适应整机需求,能否在实际运行中兼顾性能、成本与可靠性。不同技术路线最终能走多远,还需要由具体应用来检验。(说明:上述内容,仅为产业及产品分析,系个人观点,不构建投资建议)
免责声明:所有平台仅提供服务对接功能,资讯信息、数据资料来源于第三方,其中发布的文章、视频、数据仅代表内容发布者个人的观点,并不代表泡财经平台的观点,不构成任何投资建议,仅供参考,用户需独立做出投资决策,自行承担因信赖或使用第三方信息而导致的任何损失。投资有风险,入市需谨慎。
请先登录后发表评论